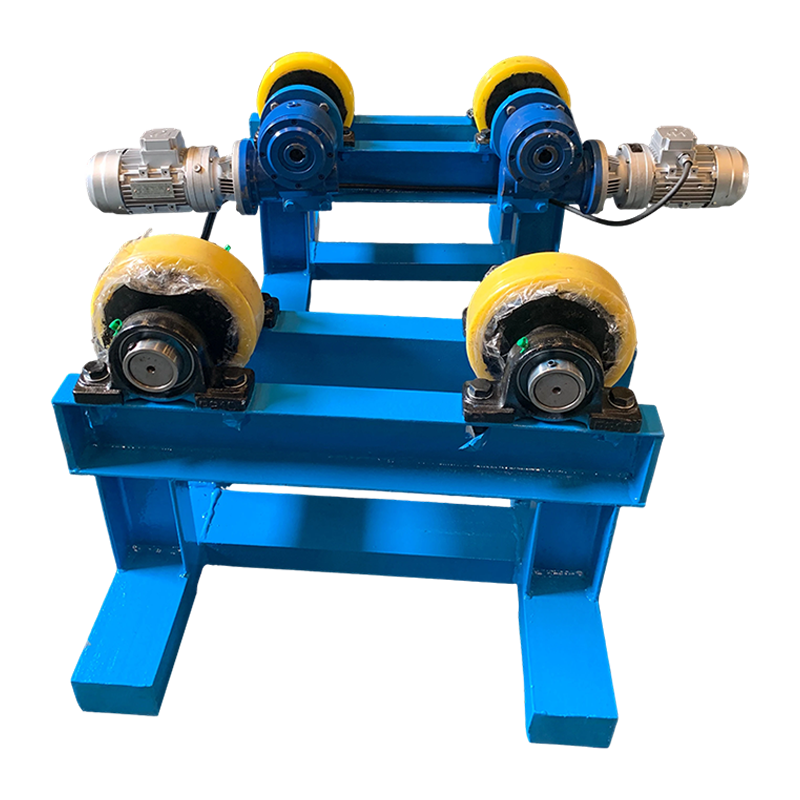
Bộ định vị hàn thông thường 3T có thêm mâm cặp tiện đứng
Bộ định vị hàn thông thường 3T có thêm mâm cặp tiện đứng là thiết bị dùng để định vị và xoay phôi trong quá trình hàn. Ưu điểm cốt lõi của nó nằm ở...
See Details
Máy định vị hàn là các thiết bị cơ khí xoay, nghiêng hoặc định vị lại phôi để đặt mọi mối hàn ở vị trí phẳng hoặc nằm ngang tối ưu, đồng thời các loại robot hàn đề cập đến các cấu hình cánh tay tự động khác nhau — khớp nối, sẹo, Descartes, cộng tác, v.v. — tự thực hiện mối hàn. Được sử dụng độc lập, mỗi loại đều cải thiện chất lượng mối hàn và tính tiện dụng của người vận hành. Được sử dụng cùng nhau trong một tế bào hàn tích hợp, chúng loại bỏ hoàn toàn việc hàn sai vị trí, giảm thời gian chu kỳ từ 30–60% và cho phép sản xuất liên tục, không cần giám sát trong các ngành công nghiệp từ chế tạo nặng đến điện tử chính xác.
A định vị hàn là một hệ thống giữ phôi được cấp điện giúp điều khiển hướng của phôi trong quá trình hàn sao cho các mối nối luôn được đặt trước thợ hàn hoặc robot hàn ở vị trí dễ tiếp cận nhất và thuận lợi cho trọng lực. Mục tiêu chính là chuyển đổi các mối hàn trên cao, dọc và ngang - chậm hơn, kém nhất quán hơn và yêu cầu kỹ năng thợ hàn cao hơn - thành các vị trí hàn phẳng (1G) hoặc phi lê ngang (2F), tạo ra các mối hàn chất lượng cao nhất ở tốc độ di chuyển nhanh nhất.
Máy định vị hàn được phân loại theo trục chuyển động, khả năng chịu tải và ứng dụng. Sáu loại phổ biến nhất là:
Bộ định vị bàn xoay xoay phôi trên một trục ngang duy nhất, khiến chúng trở nên lý tưởng cho các mối hàn chu vi trên các bộ phận hình trụ như mặt bích, bình chịu áp lực và ống cuộn. Khả năng tải dao động từ 50 kg đến trên 100.000 kg cho các mô hình công nghiệp nặng. Tốc độ quay thường là 0,1–5 vòng/phút , có thể điều chỉnh để phù hợp chính xác với tốc độ di chuyển của mối hàn.
Bộ định vị nghiêng và xoay cung cấp hai trục chuyển động — trục nghiêng (thường là 0–135°) và trục quay — cho phép các bộ phận phức tạp được định vị lại theo hầu hết mọi góc mà không cần tháo kẹp. Chúng là loại thiết bị định vị tiêu chuẩn linh hoạt nhất và được sử dụng rộng rãi để chế tạo kết cấu, khung thiết bị nông nghiệp và cân linh kiện ô tô. 100–10.000 kg .
Bộ định vị ụ trước-đuôi hỗ trợ các phôi dài, nặng giữa hai đầu được dẫn động — ụ trước (có điện) và ụ sau (hỗ trợ hoặc được cấp điện). Cấu hình này rất cần thiết cho việc hàn các trục, trục, cần và dầm có chiều dài bộ phận vượt quá 1–2 mét và phải được quay liên tục. Khả năng tải dao động từ 500 kg đến 50.000 kg với khoảng cách trung tâm lên tới 10 mét trở lên.
Bộ định vị bánh xe đu quay gắn hai vật cố định phôi ở các phía đối diện của khung quay, cho phép hàn một bộ phận trong khi bộ phận kia được tải hoặc dỡ tải - cải thiện đáng kể thời gian hồ quang đúng giờ để 85–95% so với 40–60% khi thiết lập một trạm. Chúng được sử dụng nhiều trong các tế bào hàn robot khối lượng lớn cho các bộ phận khung gầm ô tô, trục bánh xe và các bộ phận ống xả.
Bộ định vị trục quay xoay các cụm lớn, cồng kềnh — chẳng hạn như cần thiết bị xây dựng, khung vỏ tuabin gió và các bộ phận tàu — xung quanh trục nằm ngang bằng cách sử dụng hai vòng trục. Được thiết kế cho tải trọng cực lớn 10.000–500.000 kg , chúng thường được gắn trên sàn trong các xưởng chế tạo hạng nặng có cần cẩu trên cao tiếp cận.
Bộ điều khiển cột và cần kết hợp bộ định vị hàn với cần điều chỉnh để định vị mỏ hàn trên các phôi lớn cố định hoặc quay chậm. Cần trục cung cấp hành trình X, Y và Z của 1–10 mét mỗi trục , làm cho hệ thống này trở thành giải pháp tiêu chuẩn cho các đường nối dọc bình áp lực, chế tạo bể chứa lớn và hàn kết cấu ngoài khơi.
| Loại định vị | Trục chuyển động | Khả năng tải điển hình | Ứng dụng chính |
|---|---|---|---|
| Bàn xoay | 1 (xoay) | 50kg – 100.000kg | Ống, mặt bích, bình áp lực |
| Nghiêng và xoay | 2 (xoay nghiêng) | 100kg – 10.000kg | Khung kết cấu, thiết bị nông nghiệp |
| Headstock-Tailstock | 1–2 (xoay) | 500kg – 50.000kg | Trục, dầm, chế tạo dài |
| Vòng đu quay (Khung chữ H) | 2 (khung cố định) | 100 kg – 3.000 kg mỗi bên | Tế bào robot, các bộ phận có khối lượng lớn |
| trunnion | 1 (xoay) | 10.000kg – 500.000kg | Chế tạo, xây dựng hạng nặng |
| Cột & Bùm | 3 (xoay X, Y, Z) | Cố định/rất lớn | Xe tăng, bình áp lực, ngoài khơi |
Bảng 1: So sánh các loại máy định vị hàn theo trục chuyển động, khả năng chịu tải và ứng dụng chính.
các các loại robot hàn bao gồm nhiều kiến trúc cơ khí, mỗi kiến trúc được thiết kế cho các kết hợp khác nhau về phạm vi tiếp cận, tải trọng, độ chính xác và tính linh hoạt. Việc chọn đúng loại robot cũng quan trọng như việc chọn quy trình hàn - kiến trúc sai sẽ hạn chế khả năng tiếp cận, giảm khả năng lặp lại hoặc tăng thời gian chu kỳ một cách không cần thiết.
Robot có khớp nối là loại chiếm ưu thế trong tự động hóa hàn, chiếm hơn 70% tổng số robot hàn được lắp đặt trên toàn cầu. Sáu khớp quay của chúng tái tạo toàn bộ phạm vi chuyển động của cánh tay con người, cho phép ngọn đuốc tiếp cận các hình học khớp phức tạp từ hầu hết mọi góc độ. Khả năng tải trọng dao động từ 3kg đến 20kg cho các ứng dụng mỏ hàn, với phạm vi tiếp cận của 600 mm đến 3.100 mm . Độ lặp lại vị trí thường là ±0,02–0,08 mm .
Robot SCARA (Cánh tay robot khớp nối tuân thủ chọn lọc) hoạt động trong mặt phẳng nằm ngang với trục Z thẳng đứng, khiến chúng rất phù hợp để hàn điểm trên các cụm lắp ráp phẳng hoặc cong nhẹ như vỏ điện tử, linh kiện kim loại tấm mỏng và các bộ phận nội thất ô tô. Trục thẳng đứng cứng nhắc của chúng mang lại khả năng lặp lại tuyệt vời của ±0,01–0,02 mm nhưng hạn chế khả năng tiếp cận các khớp lõm sâu so với robot có khớp nối 6 trục.
Robot hàn Descartes di chuyển dọc theo ba trục tuyến tính (X, Y, Z) được gắn trên cấu trúc giàn phía trên, bao phủ phạm vi công việc của 1 m × 1 m đến 20 m × 10 m hoặc lớn hơn. Họ xuất sắc trong việc hàn các tấm phẳng lớn, các bộ phận đóng tàu và thép cầu mà không có robot một tay nào có đủ tầm với. Chuyển động tuyến tính của chúng giúp cho việc lập trình trở nên đơn giản và độ chính xác đường đi cực kỳ cao - điển hình là ±0,1 mm trên các nhịp lớn.
Robot hàn cộng tác (cobot) được thiết kế để hoạt động an toàn cùng với người vận hành mà không cần có sự bảo vệ an toàn đầy đủ, sử dụng cảm biến lực-mô-men xoắn để phát hiện sự tiếp xúc và dừng ngay lập tức. Cobot hàn thường có tải trọng khoảng 5–16 kg và tầm với của 850–1.300 mm . Chúng lý tưởng cho sản xuất hàng loạt nhỏ, hỗn hợp cao, nơi cần lập trình lại thường xuyên — thời gian thiết lập cho một bộ phận mới có thể giảm xuống còn dưới 30 phút sử dụng chương trình dạy học có hướng dẫn bằng tay.
Rô-bốt bảy trục bổ sung rãnh tuyến tính hoặc khớp nối cánh tay dự phòng vào kiến trúc 6 trục tiêu chuẩn, giúp rô-bốt có thêm mức độ tự do để tiếp cận xung quanh chướng ngại vật, duy trì góc ngọn đuốc trong không gian chật hẹp và tránh các vị trí kỳ dị. Chúng ngày càng được sử dụng nhiều trong hàn hàng không vũ trụ, chế tạo kết cấu phức tạp và các ô định vị tích hợp trong đó trục robot và bộ định vị được phối hợp đồng thời. Hệ thống 7 trục gắn trên đường ray có thể bao phủ khoảng cách tuyến tính của lên đến 50 mét .
Robot hàn điểm là những robot có khớp nối có tải trọng nặng được cấu hình đặc biệt để mang súng hàn điểm kháng lực, thường nặng 40–150 kg . Chúng là xương sống của quá trình sản xuất thân xe ô tô màu trắng, trong đó một thân xe yêu cầu 3.000–5.000 mối hàn điểm hoàn thành trong vòng chưa đầy 60 giây bằng cách sử dụng một nhóm phối hợp gồm 10–20 robot. Tải trọng dao động từ 100 kg đến 500 kg dành cho cấu hình súng hạng nặng.
| Loại robot | Trục | Tải trọng | Độ lặp lại | Quy trình hàn tốt nhất |
|---|---|---|---|---|
| Khớp nối (6 trục) | 6 | 3–20 kg | ±0,02–0,08 mm | MIG, TIG, laser, plasma |
| SCARA | 4 | 5–20 kg | ±0,01–0,02 mm | Hàn điểm, hàn vi mô |
| Cartesian (Gantry) | 3–5 | 20–500 kg | ±0,1 mm | SAW, MIG (tấm lớn) |
| Hợp tác (Cobot) | 6–7 | 5–16 kg | ±0,03–0,1 mm | MIG, TIG (hỗn hợp cao) |
| Bảy trục | 7 | 5–20 kg | ±0,02–0,05 mm | TIG, laser, hình học phức tạp |
| Robot hàn điểm | 6 | 100–500 kg | ±0,1–0,2 mm | Hàn điểm điện trở |
Bảng 2: So sánh các loại robot hàn theo trục, tải trọng, độ lặp lại và quy trình hàn được khuyến nghị.
Tích hợp định vị hàns với robot hàn tạo ra một ô hàn đa trục phối hợp trong đó các trục định vị được coi như các trục robot bên ngoài - được đồng bộ hóa trong thời gian thực với bộ điều khiển robot để chuyển động của phôi và chuyển động của mỏ hàn xảy ra đồng thời. Điều này được gọi là chuyển động phối hợp hoặc phối hợp trục ngoài và nó mang lại một số lợi ích quan trọng:
các productivity and quality difference between welding with and without a positioner is substantial and measurable across every key performance indicator:
| Số liệu | Không có bộ định vị | Với bộ định vị |
|---|---|---|
| Vị trí hàn | Tất cả các vị trí (1G–6G) | Phẳng/ngang (1G/2F) |
| Tốc độ cấp dây (MIG) | 4–7 m/phút | 8–15 m/phút |
| Tỷ lệ lắng đọng | 2–4 kg/giờ | 5–12 kg/giờ |
| Tỉ lệ làm lại/lỗi | 3–8% | 0,5–1,5% |
| Thời gian bật hồ quang (tế bào robot) | 50–65% | 85–95% |
| Rủi ro về công thái học của người vận hành | Cao (trên cao / vụng về) | Thấp (phẳng/ngồi) |
Bảng 3: So sánh hiệu suất hàn khi có và không có tích hợp bộ định vị trong buồng hàn robot.
Sự kết hợp khác nhau giữa loại bộ định vị và loại robot là tối ưu cho từng ngành dựa trên các yêu cầu về hình dạng, khối lượng và chất lượng của bộ phận:
Việc sản xuất thân xe màu trắng phụ thuộc vào robot hàn điểm (6 trục, tải trọng 100–500 kg) được ghép nối với bộ định vị bánh xe đu quay để đạt được năng suất cần thiết cho sản xuất hàng loạt. Một cửa hàng bán đồ body điển hình triển khai 200–400 robot hàn trên nhiều ô phối hợp, tạo ra thân xe mới cứ sau 60–90 giây.
Sử dụng hàn ống và tàu theo chu vi bộ định vị bàn xoay hoặc đầu-đuôi với robot hàn MIG hoặc TIG có khớp nối . Bộ định vị quay ống trong khi robot duy trì vị trí mỏ hàn cố định - một kỹ thuật đạt được chất lượng mối hàn đáp ứng các yêu cầu của mã ASME Mục IX và API 1104 với khả năng xuyên thấu gốc nhất quán qua các mối nối từ Đường kính 50 mm đến 2.000 mm .
Hàn tấm lớn trong đóng tàu Robot hàn giàn Descartes với submerged arc welding (SAW) torches for high-deposition flat seam welding of hull plates up to dài 20 mét . Sử dụng các phần thân cong và cụm dầm chữ T bộ định vị trục để xoay các đơn vị kết cấu lớn (50–200 tấn) trong khi robot MIG có khớp nối hoàn thiện các mối hàn góc và giáp mép.
Các nhà chế tạo hợp đồng có khối lượng thấp, hỗn hợp cao được hưởng lợi nhiều nhất từ robot hàn cộng tác (cobots) kết hợp với nhỏ gọn bộ định vị nghiêng và xoay . Một tế bào hàn cobot có thể được lập trình lại cho một bộ phận mới trong vòng chưa đầy 30 phút, mang lại hiệu quả kinh tế cho các quy mô lô nhỏ như 5–50 phần - thấp hơn nhiều so với ngưỡng 500 chi tiết thường được yêu cầu để đảm bảo đầu tư cho trạm hàn rô-bốt truyền thống.
Việc kết hợp đúng bộ định vị và loại robot với ứng dụng của bạn yêu cầu đánh giá năm thông số cốt lõi:
A thiết bị hàn là thiết bị kẹp tĩnh giữ phôi ở vị trí cố định trong quá trình hàn. A định vị hàn là một hệ thống chuyển động được hỗ trợ, chủ động di chuyển và xoay phôi trong hoặc giữa các mối hàn. Đồ đạc ưu tiên độ chính xác về kích thước và độ lặp lại; bộ định vị ưu tiên khả năng tiếp cận chung và tối ưu hóa vị trí. Trong thực tế, các thiết bị cố định hầu như luôn được gắn trên các bộ định vị để đạt được lợi ích của cả hai.
Đối với các ứng dụng có khối lượng thấp, hỗn hợp cao, đúng vậy — cobot có thể tiết kiệm chi phí và linh hoạt hơn. Tuy nhiên, cobot hoạt động ở tốc độ thấp hơn (thường Chậm hơn 30–50% hơn các robot công nghiệp ở chế độ hàn do giới hạn tốc độ an toàn khi có mặt con người) và mang tải trọng thấp hơn. Đối với sản xuất chuyên dụng với khối lượng lớn, rô-bốt hàn khớp nối 6 trục truyền thống vẫn vượt trội về công suất, chu kỳ làm việc và chi phí dài hạn cho mỗi mối hàn.
Một bộ định vị nghiêng và xoay tiêu chuẩn bổ sung thêm 2 trục ngoài đến bộ điều khiển robot, nâng tổng số trục phối hợp của một ô robot 6 trục lên 8. Một ụ-đuôi được dẫn động cả hai đầu sẽ thêm 2 trục; một bộ định vị bánh xe đu quay (xoay khung cố định) thêm 2–3 trục. Bộ điều khiển robot hiện đại hỗ trợ lên đến Tổng số trục phối hợp 18–27 , cho phép các tế bào đa robot, đa định vị phức tạp.
Tất cả các quy trình hàn hồ quang chính đều được sử dụng với robot hàn. MIG/MAG (GMAW) là phổ biến nhất - khoảng 65% trong số tất cả các loại hàn hồ quang bằng robot. TIG (GTAW) được sử dụng cho thép không gỉ và titan đòi hỏi chất lượng cao nhất. Hàn plasma xử lý hàn lỗ khóa chính xác trên vật liệu mỏng. Hàn laze đang phát triển nhanh chóng cho ô tô và điện tử. Vòng cung chìm (SAW) được sử dụng riêng trên robot Cartesian giàn để hàn phẳng có độ lắng tụ cao.
Đối với sản xuất khối lượng trung bình (5.000–50.000 bộ phận/năm), một robot hàn hoàn chỉnh có tích hợp bộ định vị thường đạt được lợi tức đầu tư vào 18–36 tháng . ROI được thúc đẩy nhờ giảm chi phí lao động (một người vận hành giám sát 2–4 robot so với 4–8 thợ hàn thủ công), giảm chi phí làm lại (tỷ lệ sai sót giảm từ 5–8% xuống dưới 1,5%) và tăng năng suất (thêm 40–80% bộ phận mỗi ca). Các ứng dụng ô tô khối lượng lớn thường đạt được ROI dưới 12 tháng .
Đúng. Đối với chuyển động phối hợp, bộ định vị phải được cấu hình như một trục ngoài vớiin the robot controller, with accurate kinematic calibration of the positioner's rotation center relative to the robot base frame. Most modern robot controllers include built-in external axis coordination software, and setup typically requires 4–16 giờ hiệu chuẩn và thử nghiệm bởi một nhà tích hợp được đào tạo. Sau khi được cấu hình, chương trình robot sẽ tự động đồng bộ hóa bộ định vị và chuyển động của mỏ hàn - không cần lập trình bộ định vị riêng biệt.
Máy định vị hàn và nhiều thứ khác nhau các loại robot hàn là những công nghệ bổ sung mà khi được kết hợp và tích hợp phù hợp sẽ mang lại khả năng sản xuất mà một mình không thể đạt được. Bộ định vị đảm bảo mọi mối nối luôn ở vị trí hàn tối ưu; rô-bốt cung cấp khả năng thực thi nhất quán, không mệt mỏi ở tốc độ và mức chất lượng mà không quy trình thủ công nào có thể sánh được. Cho dù bạn đang trang bị cho một xưởng làm việc một ô định vị cobot và nghiêng nhỏ gọn hay chế tạo một dây chuyền hàn điểm ô tô khối lượng lớn với bộ định vị bánh xe đu quay và 20 rô-bốt có khớp nối, thì chìa khóa thành công nằm ở việc kết hợp chính xác loại bộ định vị, kiến trúc rô-bốt và quy trình hàn với hình dạng bộ phận cụ thể, khối lượng sản xuất và yêu cầu chất lượng của bạn.
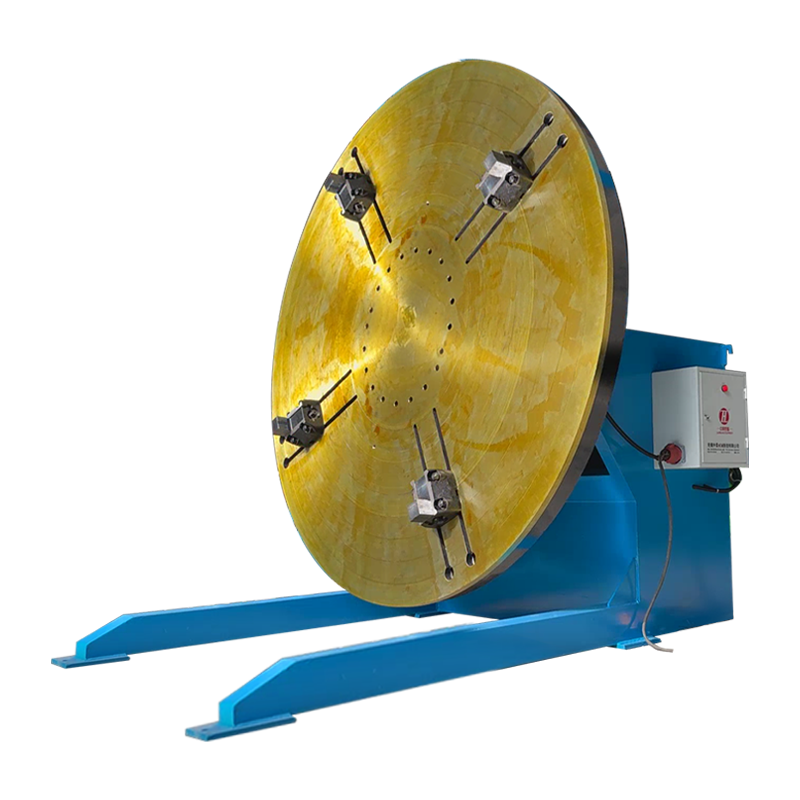
Bộ định vị hàn thông thường 3T có thêm mâm cặp tiện đứng là thiết bị dùng để định vị và xoay phôi trong quá trình hàn. Ưu điểm cốt lõi của nó nằm ở...
See Details
Công cụ quay vòng hàn tự căn chỉnh 20T với chuyển động quỹ đạo thủ công và bộ giảm tốc kết nối xích lô đôi bổ sung là một thiết bị chuyên dụng để h...
See Details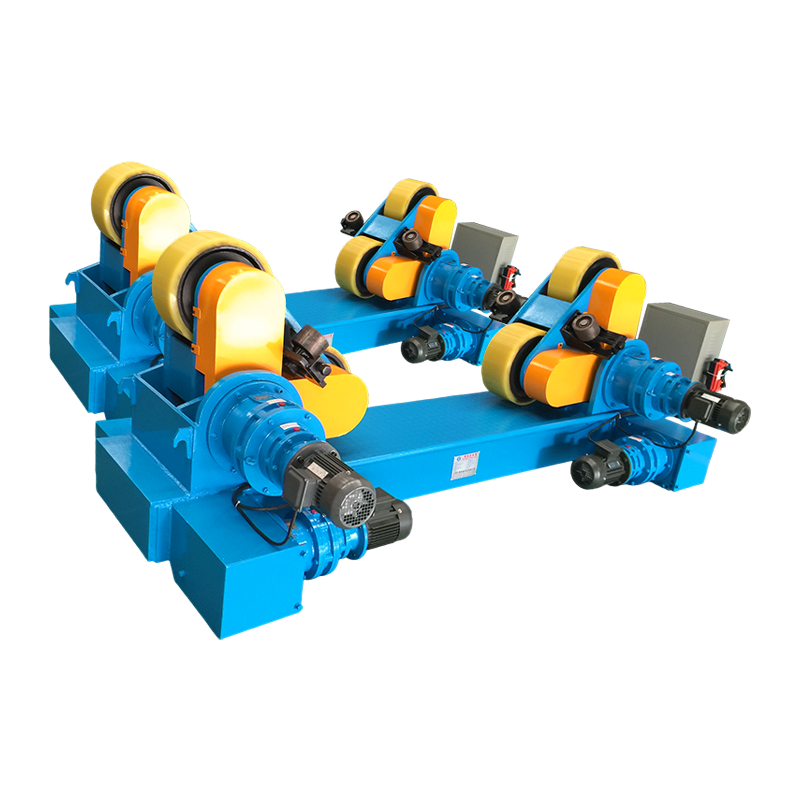
Máy hàn quay tự căn chỉnh 40T là thiết bị định vị hàn cao cấp được thiết kế đặc biệt cho các phôi hình trụ có tải trọng nặng. Được trang bị chuyển ...
See Details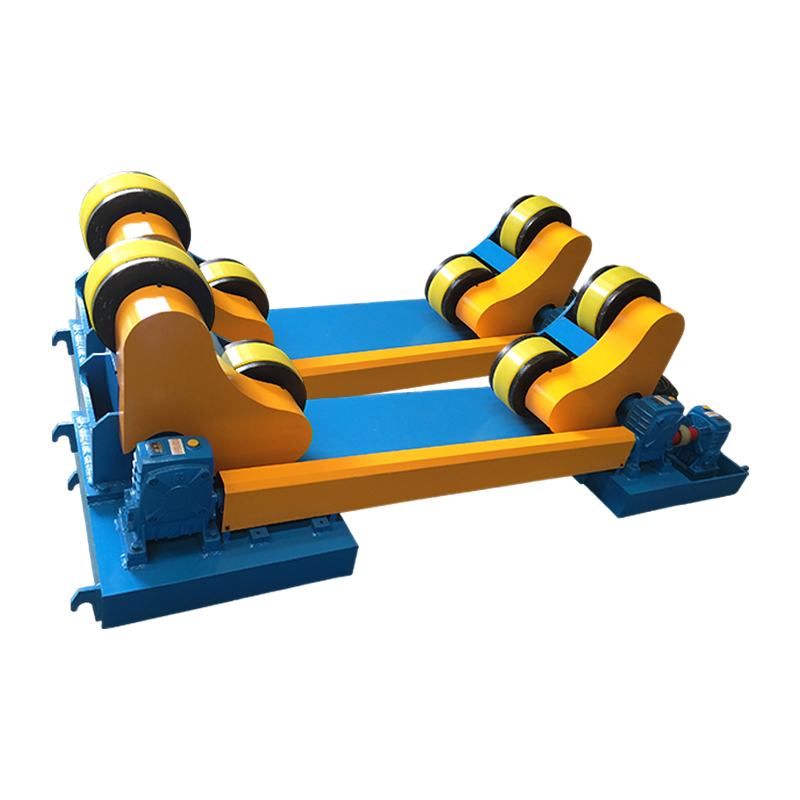
Máy hàn quay tự căn chỉnh 10T (có chuyển động theo dõi thủ công và phiên bản mở rộng) là thiết bị hiệu suất cao được thiết kế đặc biệt để hàn và lắ...
See Details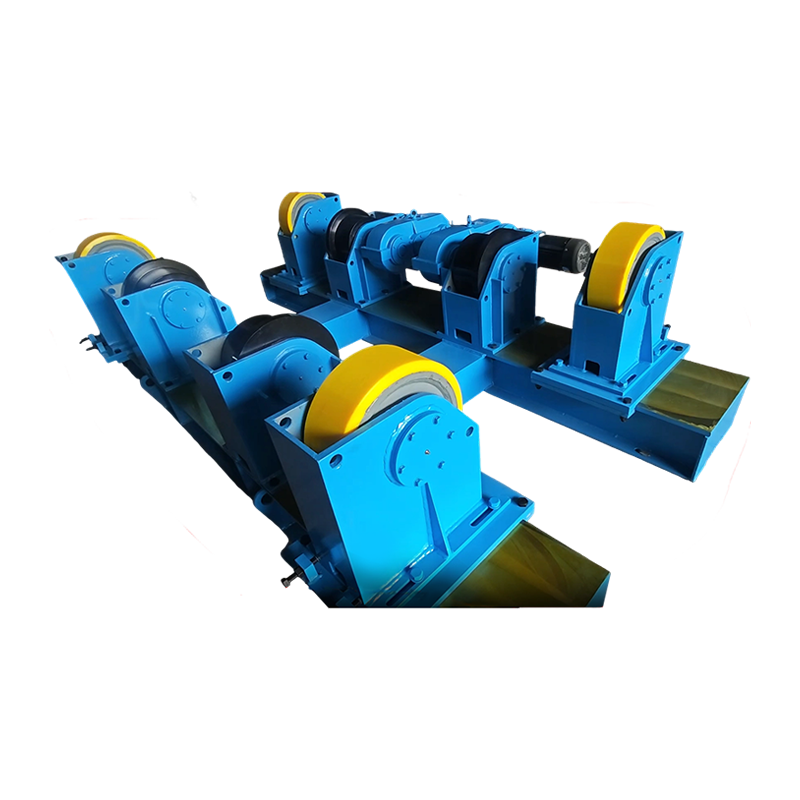
Công cụ quay vòng hàn có thể điều chỉnh 50T (Phiên bản tùy chỉnh) là thiết bị phụ trợ hàn được thiết kế dành riêng cho ngành công nghiệp nặng. Thôn...
See DetailsBản quyền 2025 Wuxi WeldNice Heavy Industry Technology Co., Ltd. Mọi quyền được bảo lưu Custom Automatic Welding Equipment Manufacturers
sales@weldnicefactory.com