Máy định vị hàn robot cải thiện chất lượng mối hàn và hiệu quả đầu ra bằng cách liên tục định vị lại phôi để robot hàn luôn hoạt động ở vị trí phẳng hoặc nằm ngang tối ưu, loại bỏ các đường chuyền trên cao và dọc làm giảm độ xuyên thấu và tính nhất quán của hạt. Trong điều kiện thực tế, các nhà sản xuất tích hợp bộ định vị robot báo cáo thời gian chu kỳ giảm từ 20–40% và tỷ lệ sai sót thấp tới 0,1% — so với 2–5% trong hoạt động hàn thủ công.
Hướng dẫn này đề cập đến cách hoạt động của thiết bị định vị hàn bằng rô-bốt, những loại nào có sẵn, cách chọn cấu hình phù hợp và những kết quả có thể đo lường được mà bạn có thể mong đợi từ một hệ thống tích hợp phù hợp.
Máy định vị hàn robot hoạt động như thế nào
Bộ định vị hàn robot là một thiết bị cố định có động cơ quay, nghiêng hoặc lật phôi dưới sự điều khiển phối hợp của robot hàn, đảm bảo mọi mối hàn đều được trình bày ở góc lý tưởng để lắng đọng. Thay vì yêu cầu cánh tay robot phải vặn vẹo vào những vị trí khó tiếp cận, bộ định vị sẽ đưa khớp nối vào robot - duy trì các hướng phẳng hoặc hơi nghiêng để tạo ra các mối hàn xuyên thấu hoàn toàn với hình dạng hạt nhất quán.
Bộ định vị giao tiếp với bộ điều khiển robot thông qua giao thức I/O hoặc fieldbus dùng chung — thường là EtherCAT, DeviceNet hoặc PROFINET — cho phép chuyển động được đồng bộ hóa hoàn toàn. Khi robot hoàn thành đường hàn trên một mặt, nó sẽ báo hiệu cho bộ định vị để lập chỉ mục cho bộ phận đó đến vị trí khớp tiếp theo trong khi robot đặt lại mỏ hàn của nó. Việc chuyển giao phối hợp này loại bỏ hoàn toàn thời gian định vị lại thủ công.
Hiện đại nhất định vị hàn robot được bộ điều khiển robot coi như các trục bên ngoài. Robot 6 trục được tích hợp với bộ định vị 2 trục sẽ trở thành hệ thống 8 trục một cách hiệu quả, với tất cả các trục được phối hợp theo thời gian thực. Điều này có nghĩa là robot và bộ định vị có thể di chuyển đồng thời — phôi quay trong khi mỏ hàn di chuyển — tạo ra các đường hàn xoắn ốc phức tạp và liên tục mà về mặt hình học không thể thực hiện được với một thiết bị cố định cố định.
Động cơ servo điều khiển trục quay và trục nghiêng của bộ định vị, với bộ mã hóa chính xác cung cấp phản hồi góc thường có độ chính xác đến ±0,01 độ. Khả năng chịu tải dao động từ dưới 100 kg đối với bộ định vị các bộ phận nhỏ đến trên 30.000 kg đối với các hệ thống chế tạo kết cấu nặng được sử dụng trong đóng tàu và sản xuất ô tô đường sắt.
Các loại máy định vị hàn robot
Năm loại thiết bị định vị hàn robot chính, mỗi loại giải quyết một hình dạng riêng biệt của phôi và kịch bản sản xuất — chọn sai loại cho ứng dụng của bạn là một trong những lỗi tích hợp phổ biến và tốn kém nhất.
1. Bộ định vị ụ trước-đuôi (H/T)
Bộ định vị đầu-đuôi là loại được sử dụng rộng rãi nhất trong các robot hàn, phù hợp với các bộ phận hình trụ và hình ống dài. Phôi được kẹp giữa ụ đỡ dẫn động và ụ đỡ thụ động hoặc dẫn động, cho phép xoay 360 độ liên tục dọc theo trục dọc. Các ứng dụng phổ biến bao gồm bình áp lực, ống xả, dầm kết cấu và cụm ống.
- Khả năng chịu tải: 500 kg đến 20.000 kg (định mức trọng tâm)
- Tốc độ quay: 0,01 đến 3 vòng/phút, điều khiển bằng servo
- Sử dụng điển hình: Ống cuốn, trục trục, bình chịu áp lực hình trụ
- Ưu điểm chính: Xoay liên tục cho phép hàn toàn bộ chu vi mà không dừng lại
2. Bộ định vị bàn xoay (Trục đơn)
Bộ định vị bàn xoay xoay phôi trên một mặt phẳng nằm ngang hoặc nghiêng, khiến chúng trở thành điểm đầu vào đơn giản và tiết kiệm chi phí nhất cho tự động hóa hàn bằng rô-bốt. Một tấm mặt phẳng quay chi tiết để trình bày các mối hàn khác nhau một cách tuần tự. Chúng rất phù hợp với chế tạo tấm phẳng, cụm giá đỡ và các mối hàn đối xứng. Các thiết bị bàn xoay cơ bản có giá khởi điểm khoảng 8.000–15.000 USD, thấp hơn nhiều so với chi phí của hệ thống nhiều trục.
- Khả năng chịu tải: 50 kg đến 5.000 kg
- Trục: 1 (xoay)
- Sử dụng điển hình: Cụm giá đỡ, giá đỡ động cơ, mối hàn phẳng
- Ưu điểm chính: Chi phí thấp, lập trình đơn giản, không gian sàn tối thiểu
3. Bộ định vị hai trục (Nghiêng-Xoay)
Bộ định vị xoay nghiêng hai trục là giải pháp đa năng linh hoạt nhất để hàn robot các cụm 3D phức tạp. Đầu nghiêng (thường là 0–135 độ) kết hợp với khả năng xoay hoàn toàn 360 độ cho phép hầu như mọi khớp nối đều được đưa ra ở vị trí phẳng. Những bộ định vị này hoạt động với nhiều hình dạng bộ phận đa dạng nhất và là đề xuất mặc định cho các cửa hàng việc làm xử lý các nhóm bộ phận đa dạng. Dự kiến đầu tư 20.000 – 60.000 USD tùy theo năng lực.
- Khả năng chịu tải: 250 kg đến 10.000 kg
- Trục: 2 (xoay nghiêng)
- Sử dụng điển hình: Thiết bị nông nghiệp, máy xây dựng, khung kết cấu phức tạp
- Ưu điểm chính: Xử lý phạm vi rộng nhất của hình dạng bộ phận trong một đơn vị
4. Bộ định vị vòng đu quay (Trạm kép)
Bộ định vị bánh xe đu quay tăng đáng kể thông lượng bằng cách cho phép người vận hành tải và dỡ hàng ở một trạm trong khi robot hàn ở trạm kia , loại bỏ hiệu quả thời gian nhàn rỗi của robot do chuyển đổi bộ phận. Hai trạm quay quanh một trục trung tâm — khi quá trình hàn hoàn tất ở trạm A, bộ định vị sẽ quay 180 độ, hiển thị trạm B cho rô-bốt trong khi người vận hành trạm dịch vụ A. Trong quá trình sản xuất khối lượng lớn, cấu hình này có thể giữ cho thời gian bật hồ quang của rô-bốt trên 85%, so với 40–55% trong các ô một trạm.
- Khả năng chịu tải: 200 kg đến 3.000 kg mỗi trạm
- Trục: 1 (chỉ mục) tối đa 2 trên mỗi trạm (xoay nghiêng)
- Sử dụng điển hình: Các cụm lắp ráp ô tô, móc kéo, các bộ phận lặp đi lặp lại với khối lượng lớn
- Ưu điểm chính: Tối đa hóa thời gian bật hồ quang của robot, lý tưởng cho sản xuất khối lượng lớn
5. Bộ định vị Skyhook và Trunnion
Bộ định vị trục được thiết kế cho các mối hàn rất lớn, nặng — chẳng hạn như khung thiết bị khai thác mỏ, các bộ phận tuabin gió và thân toa xe lửa — nơi các thiết kế bộ định vị tiêu chuẩn không thể xử lý độ lệch khối lượng hoặc trọng tâm. Bộ phận được đỡ ở hai điểm trục ở hai phía đối diện nhau, cho phép quay tải trọng từ 5.000 kg đến trên 30.000 kg. Các biến thể Skyhook treo bộ phận phía trên, giúp robot tiếp cận tất cả các bề mặt thấp hơn mà không bị cản trở.
- Khả năng chịu tải: 5.000 kg đến 30.000 kg
- Sử dụng điển hình: Thiết bị khai thác mỏ, kết cấu năng lượng gió, chế tạo đường sắt hạng nặng
- Ưu điểm chính: Xử lý tải trọng cực lớn với khả năng kiểm soát trọng tâm ổn định
Các loại định vị hàn robot: So sánh song song
Bảng dưới đây so sánh tất cả năm loại thiết bị định vị theo các kích thước quan trọng nhất khi chỉ định hệ thống cho ô hàn rô-bốt.
| Loại định vị | Trục | Phạm vi công suất | Arc-On Thời Gian | Phạm vi chi phí (USD) | Ứng dụng tốt nhất |
| Headstock-Tailstock | 1 | 500kg – 20.000kg | 70–80% | 15.000 USD – 80.000 USD | Ống, xi lanh, trục |
| Bàn xoay (Trục đơn) | 1 | 50kg – 5.000kg | 55–70% | 8.000 USD – 25.000 USD | Mối hàn phẳng, giá đỡ |
| Hai trục (Nghiêng-Xoay) | 2 | 250kg – 10.000kg | 70–85% | 20.000 USD – 60.000 USD | Tổ hợp 3D phức tạp |
| Vòng đu quay (Trạm kép) | 1 chỉ số 2/trạm | 200 kg – 3.000 kg/trạm | 85–95% | 35.000 USD – 120.000 USD | Các phần lặp đi lặp lại với số lượng lớn |
| Trunnion / Skyhook | 1–2 | 5.000kg – 30.000kg | 65–80% | 80.000 USD – 300.000 USD | Chế tạo kết cấu nặng |
Bảng 1: So sánh các loại thiết bị định vị hàn robot theo trục, khả năng chịu tải, thời gian hàn hồ quang của robot, chi phí và ứng dụng chính.
Lợi ích chính của Định vị hàn robot
Lợi ích chính của việc tích hợp bộ định vị hàn robot là sự cải thiện có thể đo lường được, định lượng được về chất lượng mối hàn kết hợp với việc giảm tổng thời gian chu kỳ. - hai mục tiêu thường xuyên xung đột trong các hoạt động thủ công nhưng lại đạt được đồng thời trong các hệ thống định vị robot.
Hàn vị trí phẳng nhất quán
Trọng lực là thách thức cơ bản trong hàn. Kim loại bể hàn nóng chảy chảy xuống dưới, có nghĩa là các vị trí trên cao (4G) và dọc (3G) đòi hỏi kỹ năng thợ hàn cao hơn và tốc độ di chuyển chậm hơn để ngăn ngừa hiện tượng võng và lấp đầy. Bộ định vị bằng rô-bốt loại bỏ hoàn toàn các vị trí này bằng cách xoay bộ phận sao cho mọi mối nối đều ở vị trí phẳng (1G) hoặc phi lê ngang (2F) — hai vị trí cho phép tốc độ di chuyển nhanh nhất, độ xuyên thấu sâu nhất và biên dạng hạt nhất quán nhất. Trong điều kiện thực tế, tốc độ di chuyển GMAW ở vị trí phẳng có thể đạt 80–120 inch mỗi phút, so với 20–40 IPM đối với các đường chuyền ngoài vị trí.
Giảm thời gian chu kỳ
Việc tái định vị tự động giữa các mối hàn mất 3–8 giây cho mỗi chỉ số trên hầu hết các bộ định vị điều khiển bằng servo. Việc định vị lại theo cách thủ công do con người thực hiện — bao gồm tháo, nâng, định vị lại và kẹp lại — thường mất 45–120 giây cho mỗi thao tác và gây ra sự thay đổi. Đối với một bộ phận cần 8 lần đặt lại vị trí, chỉ riêng sự khác biệt này đã tiết kiệm được 6–15 phút thời gian không hồ quang cho mỗi đơn vị. Với 20 bộ phận mỗi ca, tương ứng với công suất phục hồi từ 2–5 giờ mỗi ngày.
Tỷ lệ lỗi thấp hơn và chi phí làm lại
Các tế bào hàn robot với bộ định vị phối hợp luôn đạt được tỷ lệ lỗi dưới 0,5%, với các hoạt động tốt nhất trong phân khúc báo cáo tỷ lệ lỗi 0,05–0,1%. Để so sánh, các hoạt động hàn thủ công trong các ứng dụng tương tự có tỷ lệ sai sót trung bình là 2–5%. Do chi phí làm lại mối hàn thường cao hơn 5–10 lần so với chi phí mối hàn ban đầu - do mài, hàn lại, hiệu chỉnh biến dạng nhiệt và kiểm tra lại - việc giảm tỷ lệ lỗi từ 3% xuống 0,2% trên quy trình sản xuất 10.000 đơn vị hàng năm có thể tiêu tốn từ 200.000 đến 800.000 USD để tránh được chi phí làm lại.
Phạm vi tiếp cận và quyền truy cập mở rộng của robot
Cánh tay robot có giới hạn tầm với cố định. Trong quá trình chế tạo phức tạp, một số khớp có thể không thể tiếp cận được về mặt hình học từ vị trí robot cố định. Bằng cách xoay và nghiêng phôi, bộ định vị sẽ mở rộng phạm vi chức năng của rô-bốt một cách hiệu quả — đưa các khớp từ xa vào trong phạm vi hoạt động của rô-bốt mà không cần định vị lại chính rô-bốt. Điều này đặc biệt có giá trị trong hàn đường ống tự động và chế tạo bình áp lực, nơi các đường hàn bao quanh toàn bộ chu vi bộ phận.
Cải thiện sự an toàn của người vận hành
Việc định vị lại các mối hàn nặng bằng tay là nguy cơ chấn thương cơ xương đáng kể. Các bộ phận có trọng lượng 50–500 kg cần có cần cẩu trên cao hoặc có nhiều người vận hành và việc nâng không đúng cách là nguyên nhân hàng đầu gây thương tích tại nơi làm việc trong các xưởng chế tạo. Bộ định vị bằng rô-bốt loại bỏ mọi thao tác xử lý thủ công trong quá trình hàn - người vận hành tải và dỡ các đồ đạc bằng thiết bị hỗ trợ nâng thích hợp, nhưng việc định vị lại trong quá trình hàn hoàn toàn được điều khiển bằng máy. Điều này góp phần giảm yêu cầu bồi thường cho người lao động và cải thiện việc tuân thủ OSHA.
Làm thế nào để chọn đúng máy định vị hàn robot
Việc chọn đúng thiết bị định vị hàn robot đòi hỏi phải đánh giá năm thông số quan trọng: trọng lượng và hình dạng bộ phận, khối lượng sản xuất, khả năng tương thích của robot, không gian sàn và ngân sách. Việc mắc phải một trong những lỗi này sẽ tạo ra những vấn đề tốn kém để khắc phục sau khi cài đặt.
Bước 1 - Xác định phong bì và trọng lượng của bộ phận
Tính toán trọng lượng phôi tối đa bao gồm đồ gá và dụng cụ — không chỉ phần trần. Thêm giới hạn an toàn 25–30% vào con số này khi chỉ định công suất của bộ định vị. Ví dụ, một bộ phận nặng 300 kg với vật cố định 40 kg phải được định vị ở bộ định vị tối thiểu 450 kg. Ngoài ra, hãy tính toán độ lệch trọng tâm so với trục quay - tải lệch tâm yêu cầu công suất giảm hoặc đối trọng mà nhà sản xuất bộ định vị phải đánh giá trước khi chỉ định hệ thống truyền động.
Bước 2 - Đánh giá hình học bộ phận và khả năng tiếp cận của phần
Xác định có bao nhiêu mối hàn tồn tại, hướng của chúng so với nhau và liệu một trục quay có đủ để thể hiện tất cả các mối hàn ở vị trí phẳng hay không. Nếu các khớp tồn tại trên nhiều mặt vuông góc thì cần có bộ định vị xoay nghiêng hai trục. Nếu các mối nối có chu vi trên một trục dài thì lựa chọn đương nhiên là ụ trước-đuôi. Phác thảo hoặc mô hình hóa bộ phận bằng CAD và mô phỏng trình tự quay trước khi chọn loại bộ định vị.
Bước 3 - Khớp Bộ định vị với Bộ điều khiển Robot
Xác nhận rằng hệ thống truyền động của bộ định vị tương thích với giao diện trục bên ngoài của bộ điều khiển robot của bạn. Hầu hết các OEM robot lớn đều hỗ trợ phối hợp trục bên ngoài thông qua bảng trục chuyên dụng hoặc kết nối fieldbus. Chỉ định sớm các yêu cầu về giao thức truyền động servo của bộ định vị trong dự án — các giao thức truyền thông không khớp là nguyên nhân phổ biến gây ra sự chậm trễ tích hợp. Xác nhận số lượng trục ngoài phối hợp tối đa mà bộ điều khiển của bạn hỗ trợ (thường là 3–7 tùy thuộc vào thế hệ bộ điều khiển).
Bước 4 - Tính toán yêu cầu về khối lượng sản xuất
Đối với khối lượng sản xuất dưới 5.000 bộ phận mỗi năm với độ đa dạng bộ phận cao, bộ định vị xoay nghiêng hai trục thường mang lại lợi nhuận tốt nhất. Đối với khối lượng vượt quá 20.000 bộ phận mỗi năm với số lượng hạn chế, cấu hình trạm kép vòng đu quay sẽ tối đa hóa công suất trên mỗi mét vuông diện tích tế bào. Đối với chế tạo kết cấu có khối lượng thấp, giá trị cao, thiết bị định vị đầu-đuôi hoặc trục có công suất cao hơn được bảo hành ngay cả với khối lượng hàng năm thấp hơn.
Bước 5 - Đánh giá không gian sàn và chu vi an toàn
Đường bao xoay của bộ định vị phải nằm hoàn toàn trong chu vi hàng rào an toàn của ô rô-bốt, có khoảng trống thích hợp cho kích thước bộ phận tối đa ở bất kỳ góc quay nào. Bộ phận có chiều dài 1.200 mm quay trên ụ sau-đuôi yêu cầu bán kính khe hở ít nhất 700 mm tính từ trục quay đến kết cấu xung quanh. Màn chắn sáng an toàn hoặc máy quét khu vực phải được bố trí để đảm bảo toàn bộ phạm vi động của cả cánh tay robot và bộ định vị quay.
| Kịch bản | Trọng lượng một phần | Khối lượng hàng năm | Loại được đề xuất | Khoảng thời gian ROI ước tính |
| Dấu ngoặc nhỏ, cửa hàng việc làm | Dưới 100 kg | 2.000 – 8.000 | Bàn xoay | 12–18 tháng |
| Chế tạo hình học hỗn hợp | 100 – 500kg | 1.000 – 10.000 | Nghiêng-Xoay hai trục | 18–30 tháng |
| Lắp ráp ô tô số lượng lớn | 50 – 300kg | 20.000 | Vòng đu quay (Trạm kép) | 10–16 tháng |
| Hàn ống và xi lanh | 200 – 5.000kg | 500 – 5.000 | Headstock-Tailstock | 20–36 tháng |
| Chế tạo kết cấu nặng | 5.000 kg | Dưới 500 | Trunnion / Skyhook | 36–60 tháng |
Bảng 2: Hướng dẫn lựa chọn bộ định vị theo kịch bản sản xuất, trọng lượng bộ phận, khối lượng và lợi tức đầu tư ước tính.
Tích hợp với các tế bào hàn robot
Việc tích hợp thành công thiết bị định vị hàn robot đòi hỏi phải lập kế hoạch phối hợp xuyên suốt thiết kế cơ khí, lập trình phần mềm và cấu hình hệ thống an toàn từ những giai đoạn đầu tiên của thiết kế tế bào — có thể trang bị thêm bộ định vị vào một ô hiện có nhưng luôn tốn kém và tốn thời gian hơn so với việc thiết kế nó ngay từ đầu.
Lập trình và phối hợp trục ngoài
Lập trình hệ thống định vị rô-bốt dưới dạng trục phối hợp bên ngoài có nghĩa là mọi điểm được dạy trong chương trình rô-bốt bao gồm đồng thời cả vị trí khớp rô-bốt và góc định vị. Khi chương trình chạy, bộ điều khiển sẽ nội suy tất cả các trục theo thời gian thực - bộ định vị quay trong khi robot di chuyển mỏ hàn, duy trì vị trí tương đối không đổi giữa đầu dây và mối hàn. Chuyển động phối hợp này rất cần thiết cho các mối hàn xoắn ốc, đường nối hình nón và bất kỳ hình học nào mà cách tiếp cận mối hàn và chỉ số tuần tự sẽ để lại các dấu dừng bắt đầu trong hạt.
Thiết kế đồ gá và dụng cụ
Bề mặt hoặc giao diện mâm cặp của bộ định vị phải phù hợp với thiết kế dụng cụ và dụng cụ phải định vị các bộ phận lặp lại trong khoảng 0,5 mm hoặc cao hơn — dung sai cần thiết để các chương trình hàn hồ quang robot chạm vào các rãnh khớp một cách nhất quán mà không theo dõi đường may. Công cụ gây ra lỗi vị trí lớn hơn 1,5 mm yêu cầu bổ sung hệ thống theo dõi đường nối bằng laser hoặc điện áp hồ quang để bù đắp một cách linh hoạt, khiến chi phí tế bào tăng thêm từ 8.000 đến 25.000 USD.
Kiến trúc an toàn
Bộ định vị hàn robot tạo ra các vùng nguy hiểm động ngoài phạm vi của cánh tay robot. Tấm mặt quay và bản thân bộ phận đó tạo thành các điểm kẹp, nguy cơ bị đè bẹp và rủi ro do đạn bắn ra nếu kẹp bị hỏng trong quá trình quay. Bộ điều khiển logic khả trình (PLC) được xếp hạng an toàn phải giám sát trạng thái kẹp cố định, giới hạn mô-men xoắn và giới hạn tốc độ trên tất cả các trục định vị. Hệ thống an toàn phải giữ bộ định vị cố định nếu bất kỳ đầu vào an toàn nào không được thỏa mãn và phải không an toàn đối với điều kiện hãm, giữ - không phải là quay tự do xuống - trong trường hợp dừng khẩn cấp.
Các ngành sử dụng máy định vị hàn robot
Máy định vị hàn robot được triển khai trên hầu hết mọi lĩnh vực sản xuất nặng và chính xác , từ hàng tiêu dùng đến các công trình hàng không vũ trụ quan trọng.
- Nhà cung cấp ô tô và cấp 1: Hệ thống xả, khung phụ khung, bộ phận treo và khung ghế - thường sử dụng tế bào bánh xe đu quay để có khối lượng lớn và thời gian chu kỳ nhanh
- Thiết bị nông nghiệp: Cánh tay máy xúc, cụm cần cẩu và khung nông cụ — các mối hàn nặng, không đối xứng được hưởng lợi từ bộ định vị xoay nghiêng hai trục với công suất 1.000–5.000 kg
- Dầu khí: Vỏ bình áp lực, miếng ống ống và cụm phụ mặt bích - bộ định vị đầu-đuôi chiếm ưu thế trong phân khúc này do hình dạng hình trụ của hầu hết các bộ phận
- Thiết bị xây dựng: Cần máy xúc, đối trọng, liên kết gầu và các bộ phận của cần cẩu - thường là các ứng dụng hàn rô-bốt lớn nhất bên ngoài ngành đóng tàu, đòi hỏi các thiết bị định vị quay nghiêng hoặc trục quay hạng nặng
- Hàng không vũ trụ và quốc phòng: Các phần thùng nhiên liệu, các bộ phận cấu trúc khung máy bay và vỏ động cơ tên lửa - được hàn trong môi trường được kiểm soát bằng cách sử dụng bộ định vị có độ chính xác cao với yêu cầu độ chính xác góc từ 0,01 độ trở lên
- Đường sắt và Giao thông vận tải: Khung Bogie, cụm khớp nối và các bộ phận thân toa xe lửa - thường được hàn với các bộ định vị trục lớn và hệ thống cổng robot hoạt động song song
- Năng lượng tái tạo: Các phần tháp tuabin gió, khung vỏ bọc và cấu trúc theo dõi năng lượng mặt trời - các bộ phận cực lớn, nặng đòi hỏi hệ thống định vị được thiết kế tùy chỉnh
Các câu hỏi thường gặp về Máy định vị hàn bằng robot
Hỏi: Sự khác biệt giữa máy định vị hàn và máy quay hàn là gì?
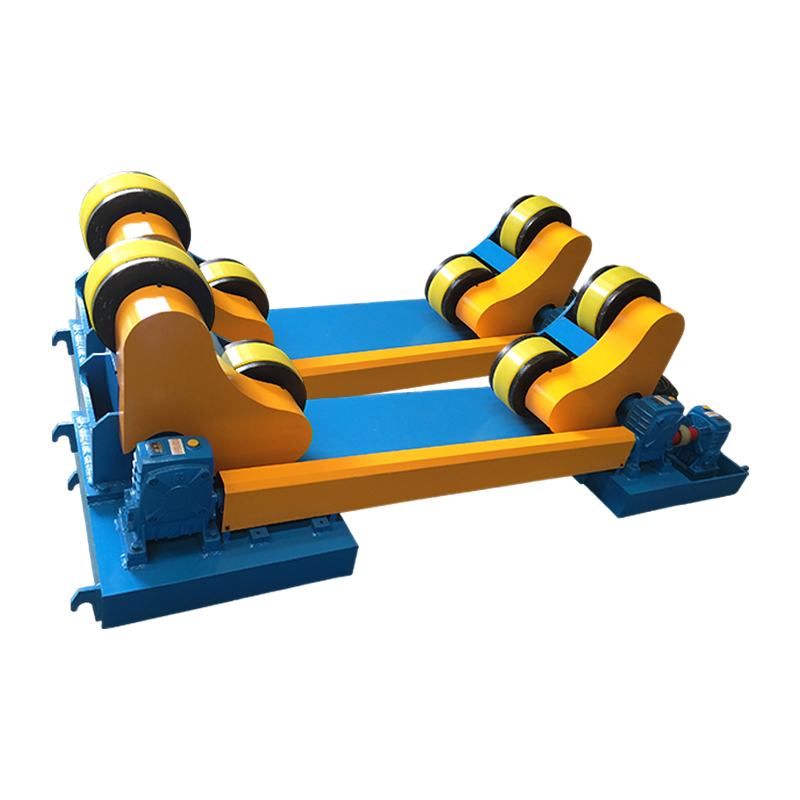
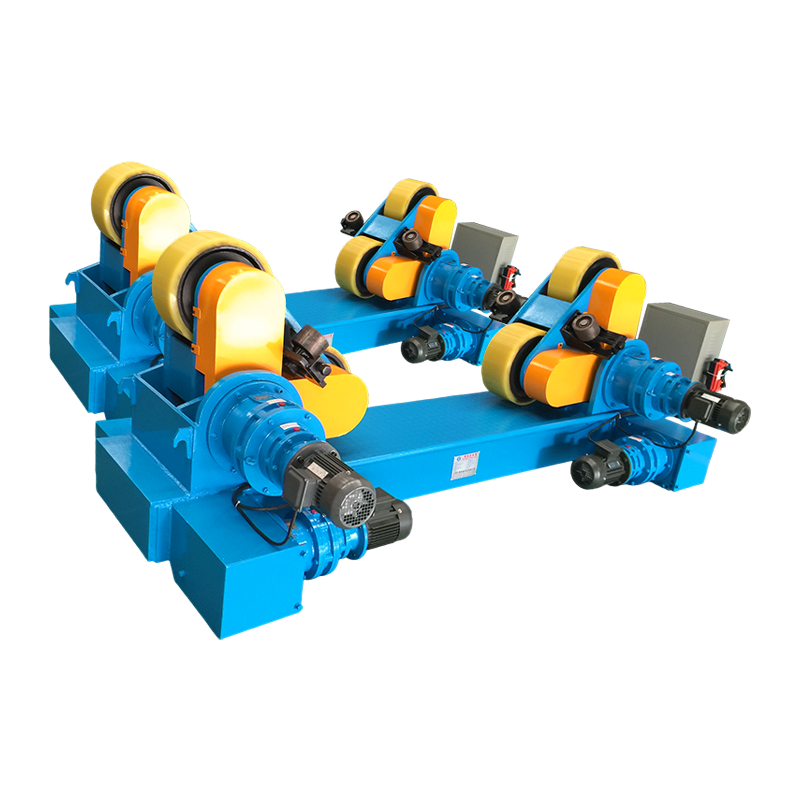
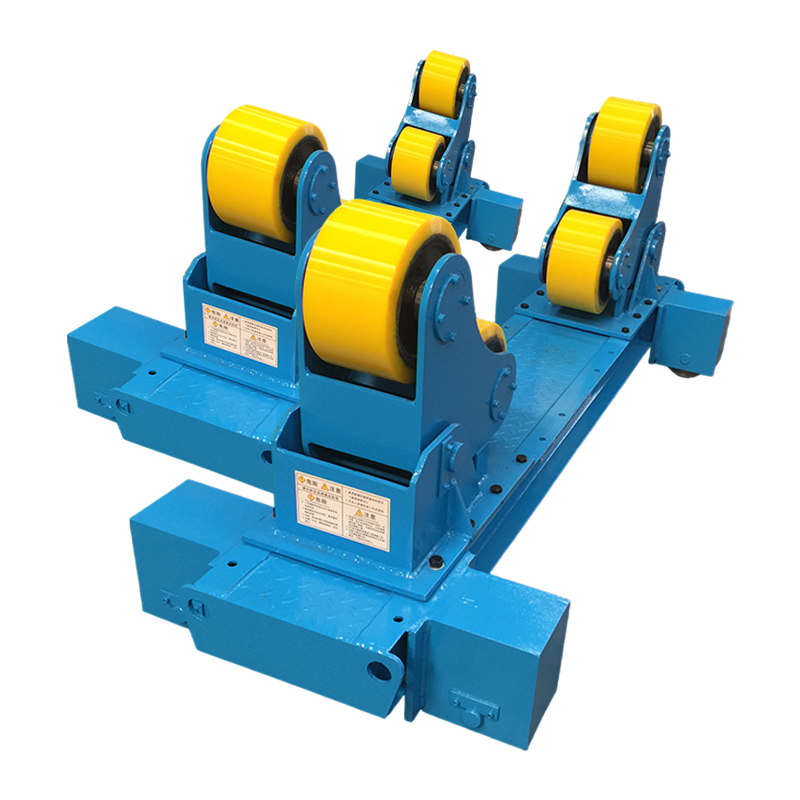
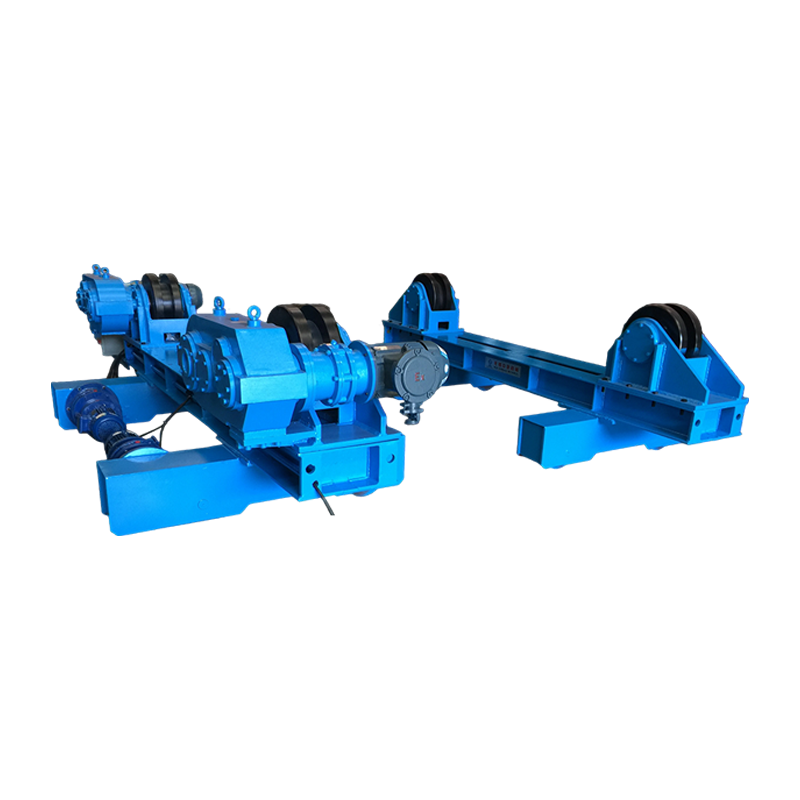
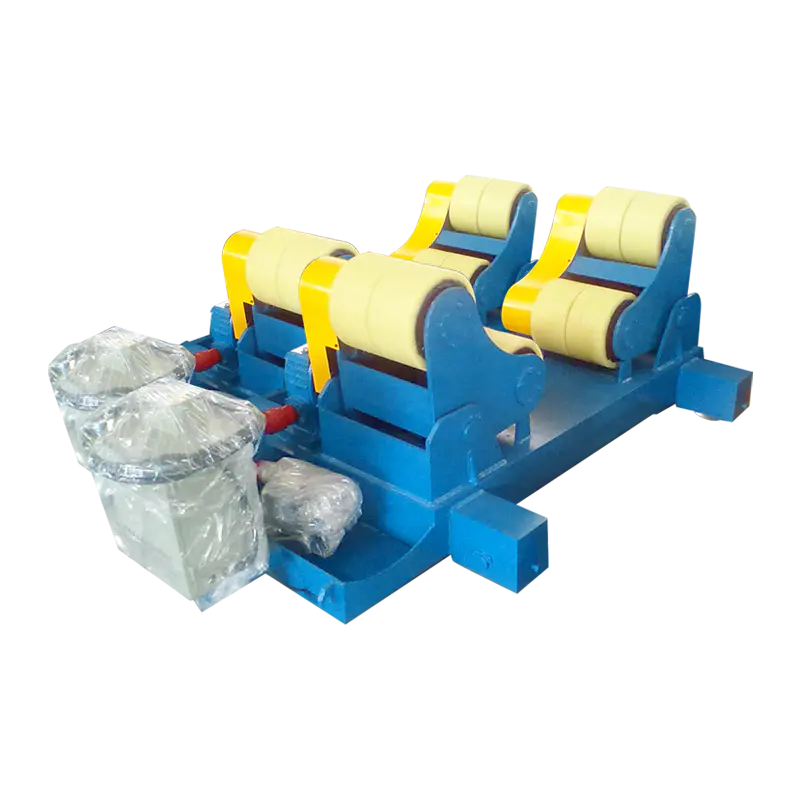
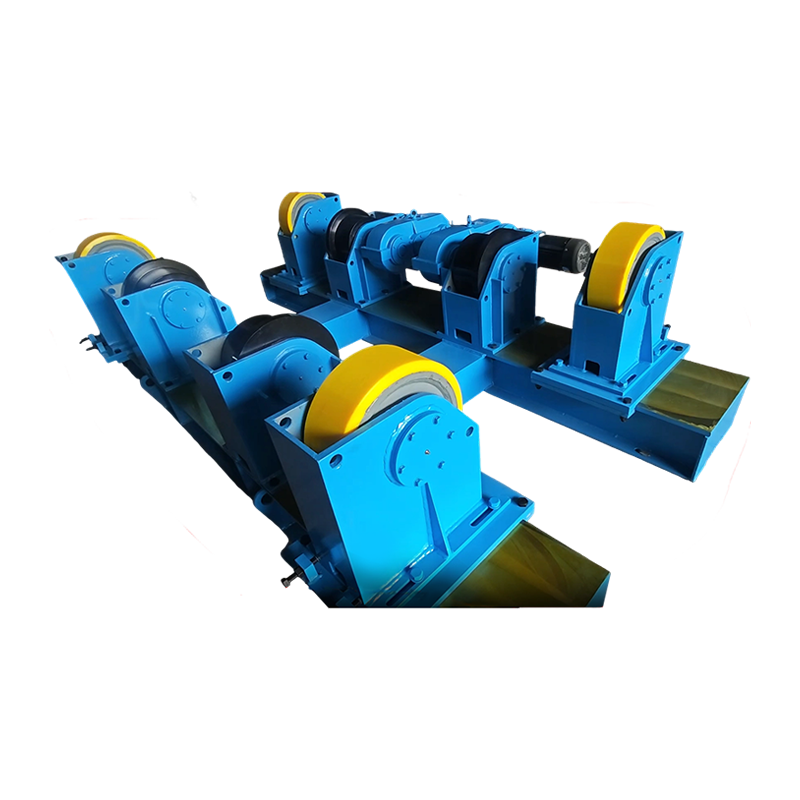
Công cụ quay hàn hỗ trợ và quay phôi hình trụ trên các con lăn được dẫn động - bộ phận nằm trên các con lăn và quay dưới trọng lượng của chính nó. Ngược lại, bộ định vị sẽ kẹp hoặc cố định bộ phận và xoay nó qua một trục được dẫn động - mang lại khả năng điều khiển góc chính xác bất kể hình dạng bộ phận. Công cụ quay vòng hầu như chỉ được sử dụng cho các ống và bình tròn; bộ định vị xử lý hình học tùy ý. Trong hàn robot, bộ định vị được ưu tiên sử dụng vì chúng tích hợp với bộ điều khiển robot dưới dạng các trục bên ngoài phối hợp, cho phép chuyển động đồng bộ mà bộ quay không thể cung cấp.
Câu hỏi: Máy định vị hàn robot có thể được sử dụng với tất cả các quy trình hàn không?
Có - robot định vị hàn không phụ thuộc vào quy trình. Chúng được sử dụng với GMAW (MIG), GTAW (TIG), FCAW, SAW (hồ quang chìm), hàn plasma và hàn laser. Các thông số kỹ thuật của bộ định vị (tải, tốc độ, độ chính xác) có thể khác nhau tùy theo quy trình - Các ứng dụng SAW thường yêu cầu quay chậm, ổn định ở tốc độ chính xác để duy trì lớp phủ thông lượng, trong khi các bộ định vị GMAW có thể lập chỉ mục nhanh hơn giữa các vị trí riêng biệt. Các yêu cầu về quy trình phải được chỉ định cho nhà sản xuất bộ định vị trước khi việc lựa chọn động cơ truyền động và hộp số được hoàn tất.
Câu hỏi: ROI điển hình của máy định vị hàn robot là bao nhiêu?
Lợi tức đầu tư phụ thuộc nhiều vào khối lượng sản xuất, độ phức tạp của bộ phận và chi phí lao động thủ công hiện tại. Trong môi trường sản xuất ô tô và khối lượng lớn, khoảng thời gian ROI từ 10–18 tháng là điển hình cho việc lắp đặt bộ định vị bánh xe đu quay. Trong cửa hàng việc làm hoặc các ứng dụng có khối lượng thấp hơn, 24–36 tháng là phổ biến hơn. Tính toán ROI phải bao gồm khoản tiết kiệm từ việc giảm làm lại, phân bổ lại nhân công, giảm mức sử dụng vật tư tiêu hao (tốc độ di chuyển ở vị trí phẳng nhanh hơn tiêu tốn ít dây hơn trên mỗi đơn vị chiều dài mối hàn) và giảm yêu cầu bồi thường thương tích — không chỉ tiết kiệm nhân công trực tiếp từ việc thay thế robot.
Hỏi: Làm cách nào để ngăn dòng điện hàn đi qua vòng bi định vị?
Dòng điện hàn dẫn qua các vòng bi định vị gây ra hư hỏng do gia công phóng điện (EDM) cho các vòng bi, dẫn đến hỏng vòng bi sớm — thường trong vòng vài tháng. Giải pháp chính xác là định tuyến đường quay trở lại của mặt đất hàn trực tiếp đến vật cố định phôi hoặc tấm mặt, bỏ qua hoàn toàn ổ trục, sử dụng cáp nối đất cấp hàn được định mức cho cường độ dòng điện dự kiến. Nhiều nhà sản xuất thiết bị định vị cung cấp các điểm nối đất chuyên dụng trên tấm mặt và vỏ đầu cho mục đích này. Không bao giờ dựa vào kết cấu thép hoặc cụm ổ trục của bộ định vị làm đường quay về mặt đất.
Hỏi: Máy định vị hàn robot cần được bảo trì những gì?
Khoảng thời gian bảo trì phụ thuộc vào chu kỳ làm việc và tải trọng, nhưng các yêu cầu tiêu chuẩn bao gồm: kiểm tra và thay dầu hộp số sau mỗi 2.000–4.000 giờ, bôi trơn vòng bi sau mỗi 500–1.000 giờ, xác minh hiệu chuẩn bộ mã hóa mỗi 12 tháng, kiểm tra cáp nối đất hàng tuần để phát hiện tình trạng hao mòn hoặc hư hỏng và sao lưu tham số truyền động servo sau bất kỳ thay đổi phần mềm nào. Sự nhiễm bẩn của vết hàn trên tấm mặt và khu vực trục quay phải được làm sạch hàng ngày. Bộ định vị trong các ứng dụng có chu kỳ làm việc cao (hai hoặc ba ca) phải được nhóm dịch vụ của nhà sản xuất kiểm tra hàng năm.
Câu hỏi: Khối lượng bộ phận tối thiểu phù hợp với thiết bị định vị hàn bằng robot là bao nhiêu?
Không có ngưỡng chung, nhưng như một hướng dẫn thực tế: nếu một bộ phận có nhiều hơn 3 thao tác định vị lại trong mỗi chu kỳ hàn, thì người định vị có khả năng hoàn vốn trong vòng 24 tháng với khối lượng sản xuất thấp tới 500 chiếc mỗi năm - miễn là giá trị bộ phận đó lớn và chi phí làm lại cao. Đối với các bộ phận đơn giản có một hoặc hai lần thay đổi vị trí, khối lượng 2.000 mỗi năm thường là cần thiết để chứng minh cho khoản đầu tư vốn vào bộ định vị thay vì đồ gá thủ công được thiết kế tốt.
Điểm mấu chốt: Máy định vị hàn robot không phải là các phụ kiện tùy chọn trong một trạm hàn tự động hiện đại — chúng là cơ chế giúp hàn bằng robot vượt trội về mặt kinh tế và kỹ thuật so với hàn thủ công trong phạm vi ứng dụng rộng nhất. Việc chọn đúng loại thiết bị định vị, công suất và phương pháp tích hợp ngay từ đầu là quyết định kỹ thuật quan trọng nhất trong bất kỳ dự án tự động hóa hàn nào. Ưu tiên khả năng tải có giới hạn, sớm xác minh khả năng tương thích của bộ điều khiển và thiết kế hệ thống an toàn song song với kiến trúc cơ khí và phần mềm.